
Motores de DC
Descripción
El motor de corriente continua (motor DC) es una máquina que convierte la energía eléctrica en mecánica, provocando un movimiento rotatorio. En algunas modificaciones, ejercen tracción sobre un riel. Estos motores se conocen como motores lineales.
 Partes de un motor de corriente directa:
Una máquina de corriente continua (generador o motor) se compone principalmente de dos partes, un estator que da soporte mecánico al aparato y tiene un hueco en el centro generalmente de forma cilíndrica. En el estator además se encuentran los polos, que pueden ser de imanes permanentes o devanados con hilo de cobre sobre núcleo de hierro. El rotor es generalmente de forma cilíndrica, también devanado y con núcleo, al que llega la corriente mediante dos escobillas.
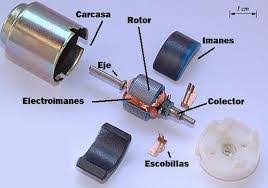
Partes de un motor de corriente directa:
Una máquina de corriente continua (generador o motor) se compone principalmente de dos partes, un estator que da soporte mecánico al aparato y tiene un hueco en el centro generalmente de forma cilíndrica. En el estator además se encuentran los polos, que pueden ser de imanes permanentes o devanados con hilo de cobre sobre núcleo de hierro. El rotor es generalmente de forma cilíndrica, también devanado y con núcleo, al que llega la corriente mediante dos escobillas.
Aplicaciones
Para la mini robótica, este es un actuador muy básico ya que en la electrónica el voltaje de corriente continua es muy común y fácil de conseguir en baterías. Las aplicaciones van desde motores con reducción para desplazar una plataforma, actuadores para mover mecanismos de brazos, servo motores, y múltiples usos más.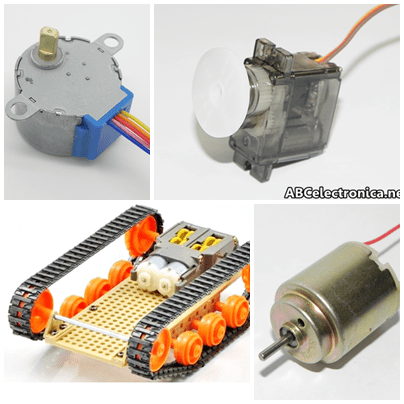
Reducciones mecánicas
Toda máquina cuyo movimiento sea generado por un motor (ya sea eléctrico, de explosión u otro) necesita que la velocidad de dicho motor se adapte a la velocidad necesaria para el buen funcionamiento de la máquina. Además de esta adaptación de velocidad, se deben contemplar otros factores como la potencia mecánica a transmitir, la potencia térmica, rendimientos mecánicos (estáticos y dinámicos). Esta adaptación se realiza generalmente con uno o varios pares de engranajes que adaptan la velocidad y potencia mecánica montados en un cuerpo compacto denominado reductor de velocidad aunque también se le denomina caja reductora.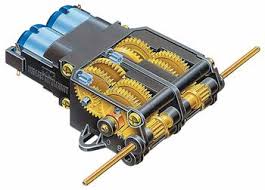
Potencia
Amplificación de la potencia de una señal eléctrica Un amplificador de potencia convierte la potencia de una fuente de corriente continua (polarización Vcc de un circuito con transistores), usando el control de una señal de entrada, a potencia de salida en forma de señal. Si sobre la carga se desarrolla una gran cantidad de potencia, el dispositivo deberá manejar una gran excursión en voltaje y corriente.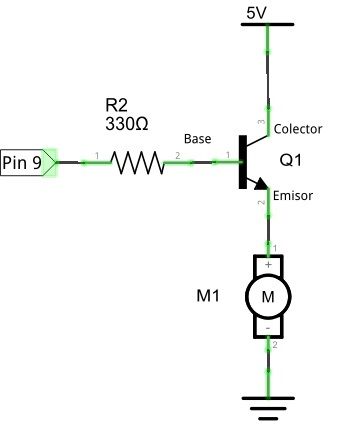

Drivers de potencia integrados tipo puente “H”
Un Puente “H” es un circuito electrónico que permite a un motor eléctrico DC girar en ambos sentidos, avance y retroceso. Son ampliamente usados en robótica y como convertidores de potencia. Los puentes “H” están disponibles como circuitos integrados, pero también pueden construirse a partir de componentes discretos.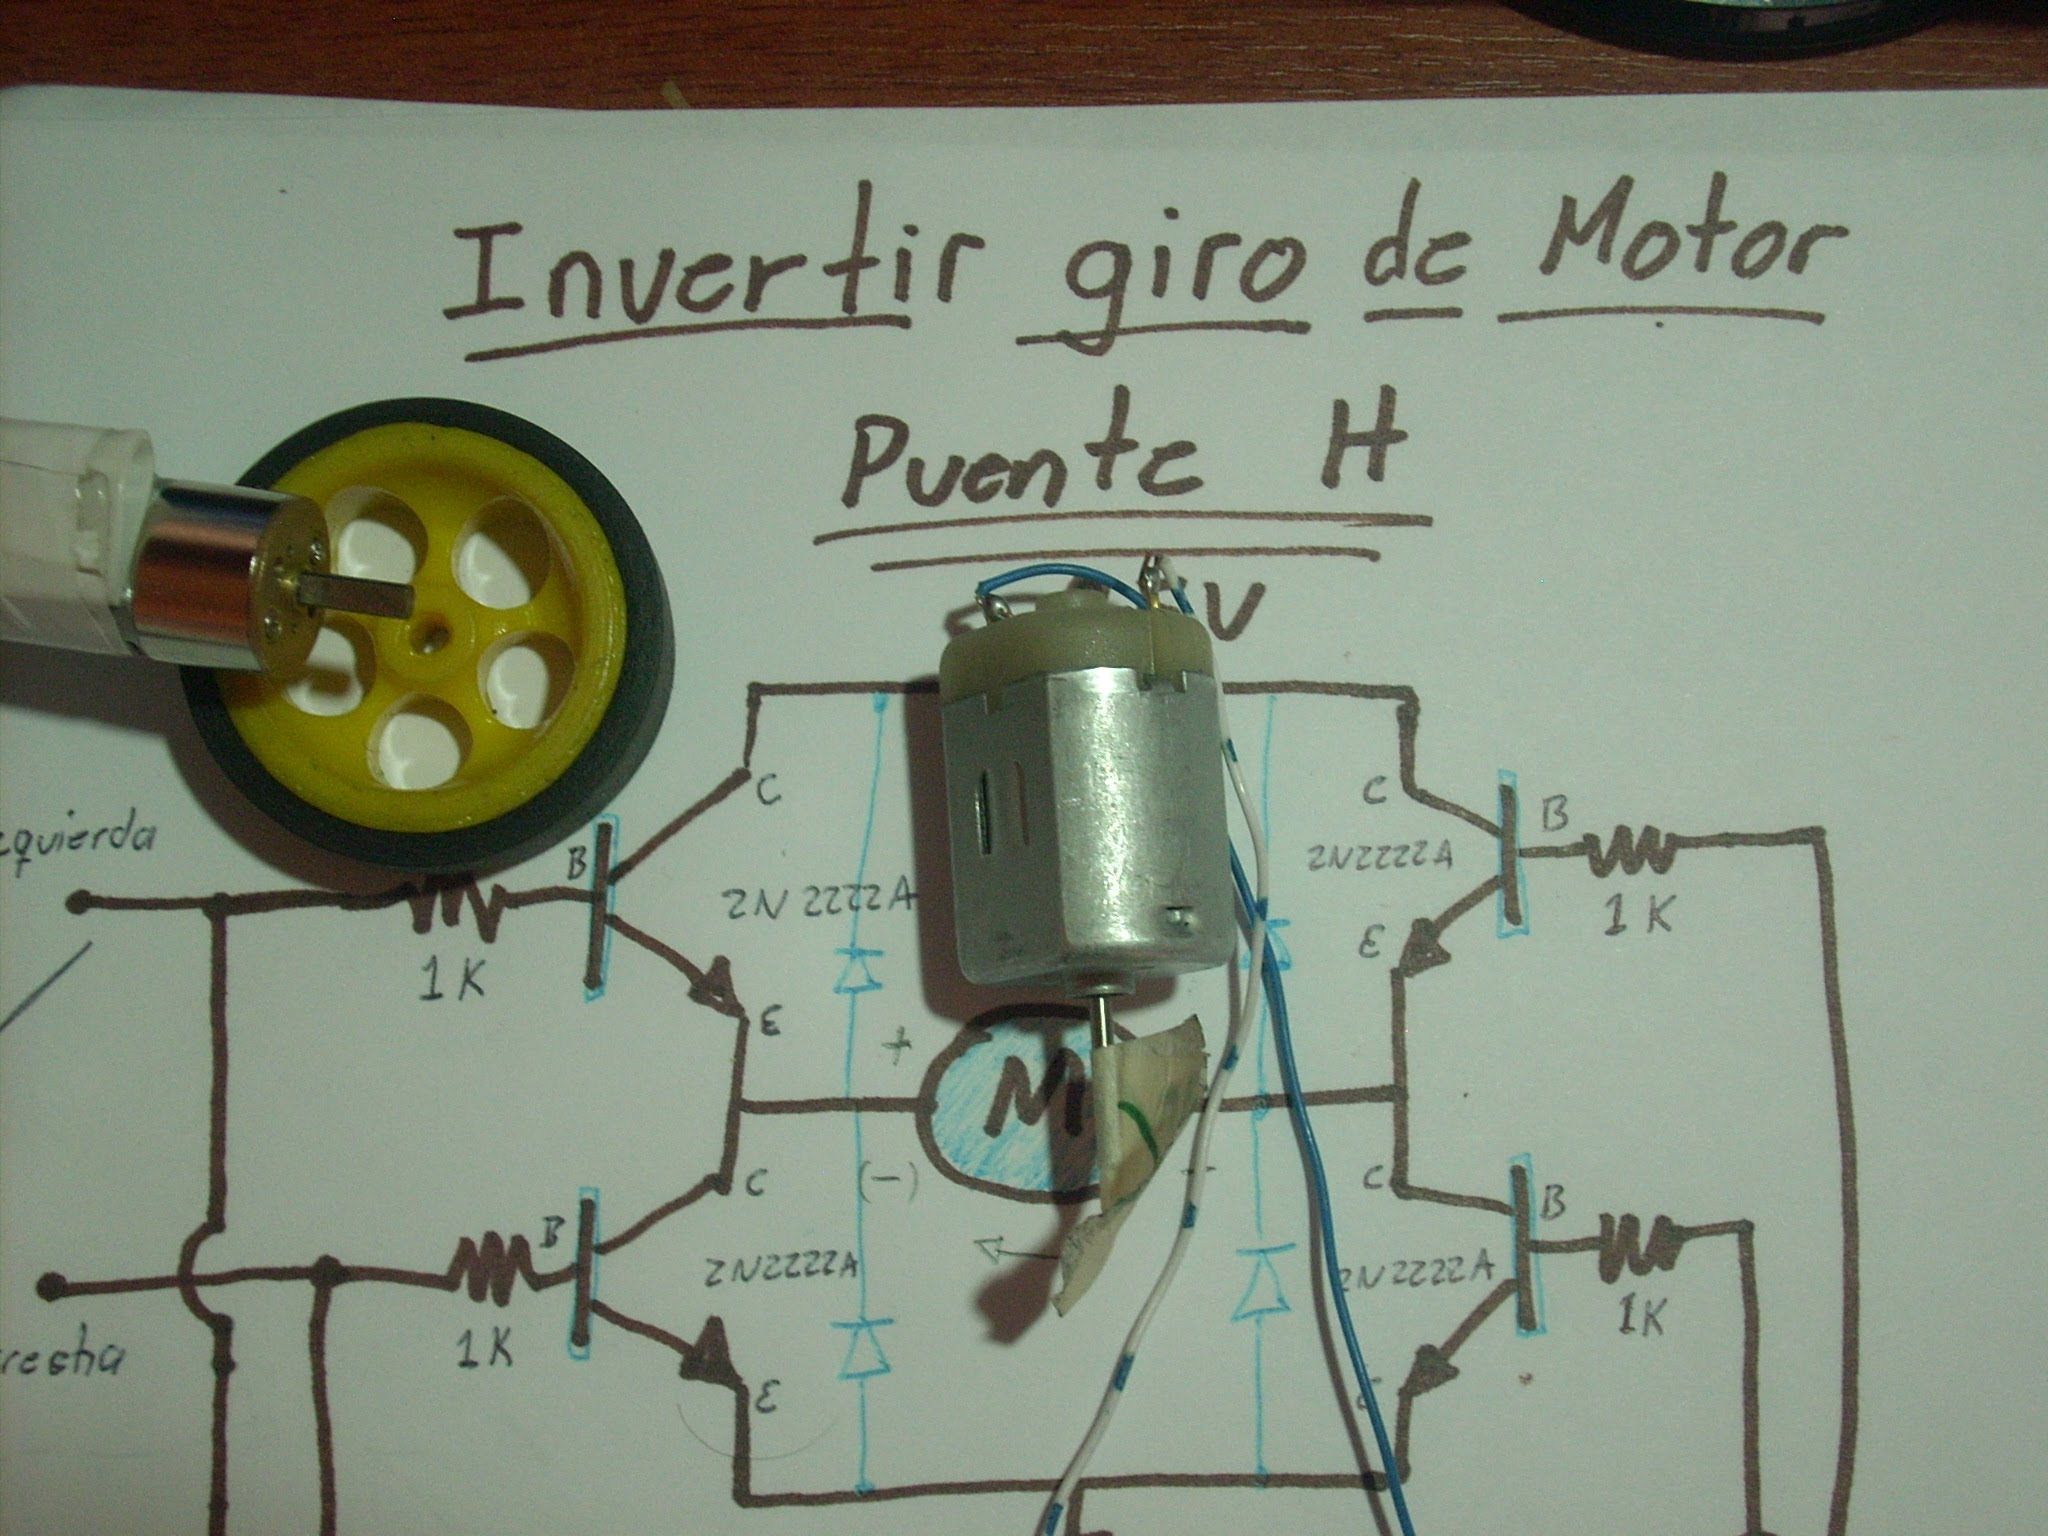
Teoría de funcionamiento de un puente “H” y control de sentido de giro en motores de CD
El término “puente H” proviene de la típica representación gráfica del circuito. Un puente H se construye con 4 interruptores (mecánicos o mediante transistores). Cuando los interruptores S1 y S4 están cerrados (y S2 y S3 abiertos) se aplica una tensión positiva en el motor, haciéndolo girar en un sentido. Abriendo los interruptores S1 y S4 (y cerrando S2 y S3), el voltaje se invierte, permitiendo el giro en sentido inverso del motor.
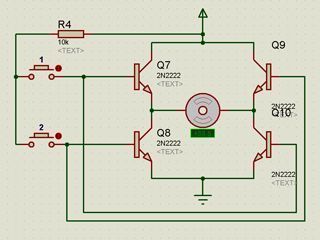 Hola amigos, el día de hoy quiero invitarlos a que construyan con poco dinero " UN PUENTE H" que tiene múltiples aplicaciones dependiendo de tu imaginación y creatividad.
Antes que nada quisiera decirles que el puente H juega un papel muy importante en el área de la robótica y la automatización. Imagina por un momento que requieres cambiar el giro de tu motor. ¡pues sí! eso tan sencillo lo puedes hacer invirtiendo la polaridad de tu pila, pero!! ¿no es eso muy tedioso? ¡PUES CLARO! ¿quien en su sano juicio le gusta invertir en cada momento la polaridad de la pila para cambiar el sentido de giro del motor? ¡a nadie!. Ahora bien, ¡imagina hacer esto en la industria con un motor monofásico o trifásico! ¡muy feo verdad!. Bueno querido amigo hoy que te inicias en el mundo de la electrónica quiero decirte que invertir el giro de un motor es posible gracias a dispositivos semiconductores y contactores eléctricos. afortunadamente el mercado y los avances en ciencia y tecnologías eléctrica y electrónica nos proveen de materiales, herramientas y dispositivos que nos simplifican la vida y el boom de la innovación seguirá tomando más auge puesto que si o si nunca dejará de ser la tecnología del futuro. Ahora bien: el puente H es un mecanismo electrónico que se encarga de invertir el giro de un motor usando un elemento básico en electrónica como lo es el TRANSISTOR. Este versátil dispositivo tiene la habilidad de comportarse como un interruptor electrónico y como un amplificador. Cómo se hace necesario su uso para invertir el giro de un motor, solo para este caso se utilizará como un INTERRUPTOR.
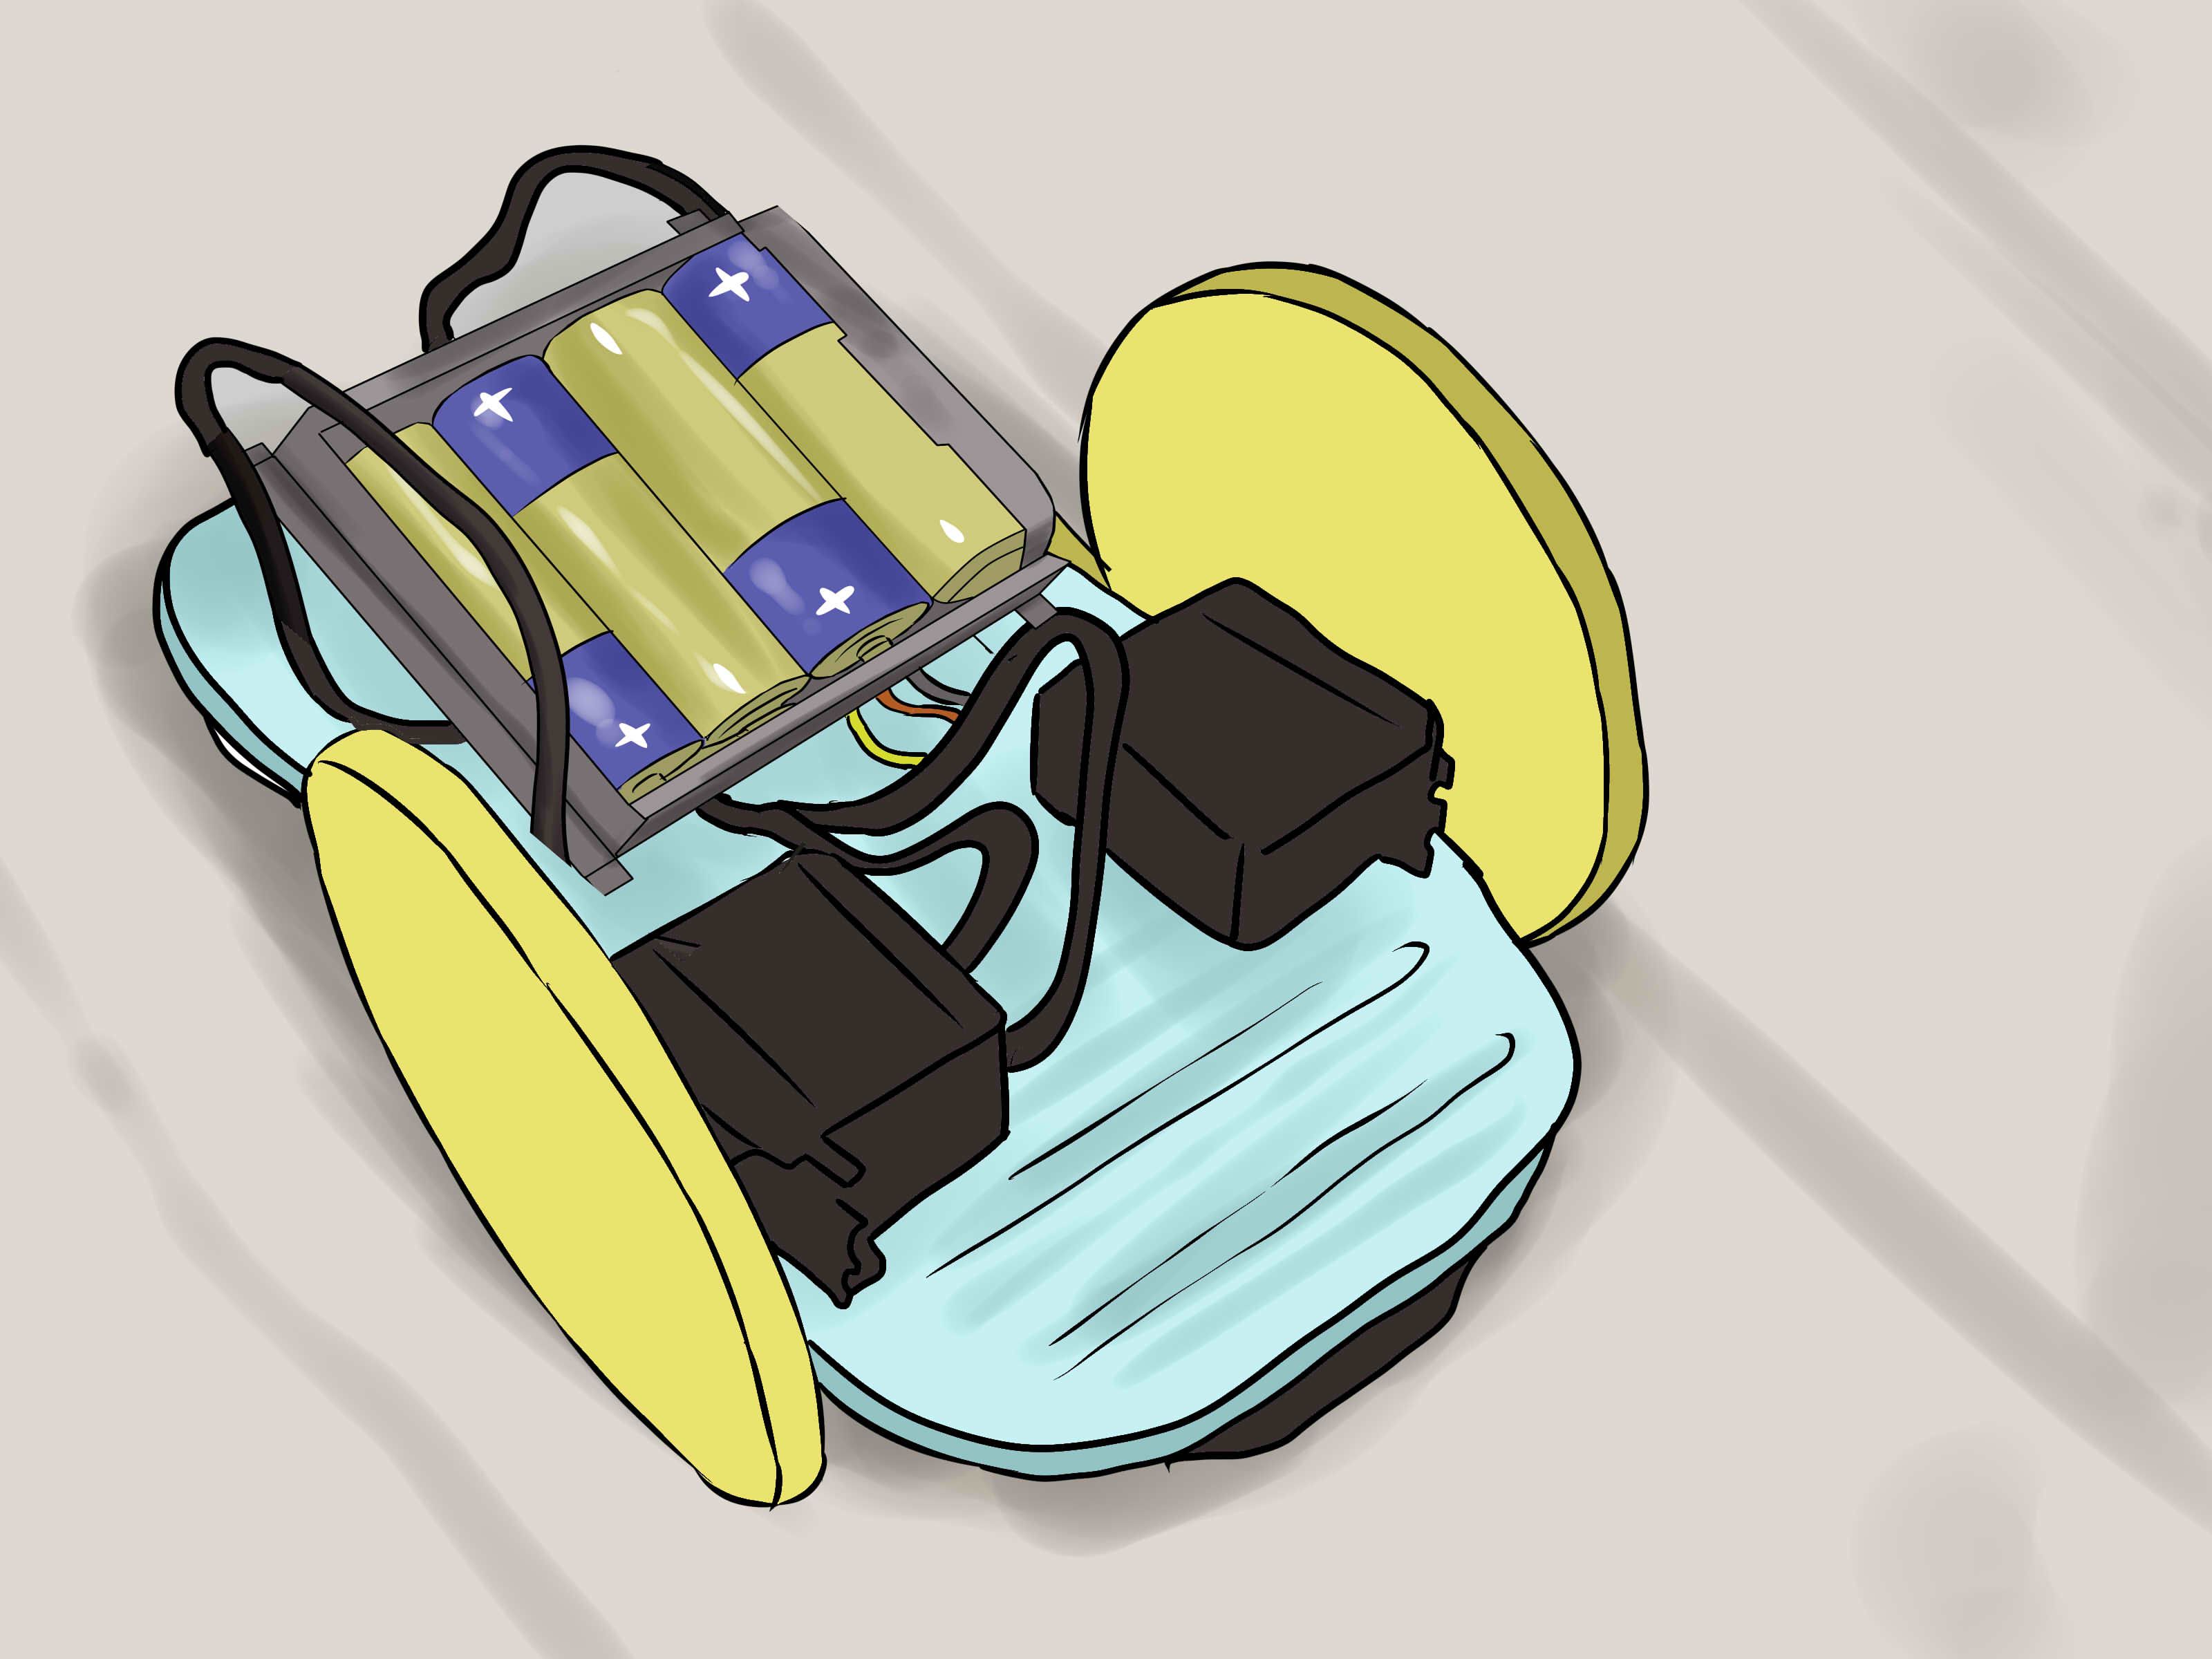
Un servomotor
Es un tipo especial de motor que permite controlar la posición del eje en un momento dado. Esta diseñado para moverse determinada cantidad de grados y luego mantenerse fijo en una posición. Creo que todos a muchos de nosotros cuando éramos pequeños nos gustaba jugar con motorcitos de esos de los que traían ciertos juguetes y que funcionaban con un par de baterías. En mi caso muchos de mis juguetes terminaron siendo víctimas de autopsias con el único propósito de extraer el órgano encargado de brindarles vida (movimiento), es decir, el motor. El motor en el interior de un servomotor es un motor DC común y corriente. El eje del motor se acopla a una caja de engranajes similar a una transmisión. Esto se hace para potenciar el torque del motor y permitir mantener una posición fija cuando se requiera. De forma similar a un automóvil, a menor mayor velocidad, menor torque. El circuito electrónico es el encargado de manejar el movimiento y la posición del motor.
partes de Servomotor
La presencia del sistema de engranajes como el que se muestra en la figura hace que cuando movemos el eje motor se sienta una inercia muy superior a la de un motor común y corriente. Observando las imágenes que hemos presentado nos podemos dar cuenta que un servo no es un motor como tal, sino un conjunto de partes (incluyendo un motor) que forman un sistema.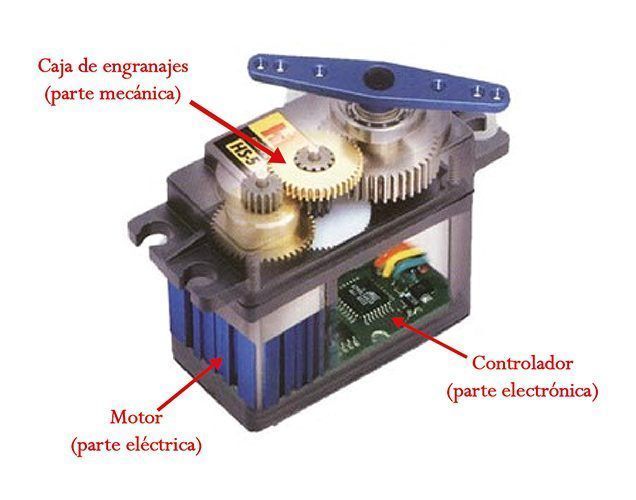
Los servomotores de rotación continua desacoplan el potenciómetro del eje del motor. Esto impide que el circuito de control pueda leer la posición del eje, por lo cual provoca un movimiento continuo al no ser capaz de cumplir la condición para que el servo se detenga. Los servomotores de rotación continua normalmente pueden girar en un sentido o en otro y detenerse. Podemos modificar la velocidad de giro, pero no podremos lograr, por ejemplo, que el servo se mueva una determinada cantidad de grados y luego se detenga.
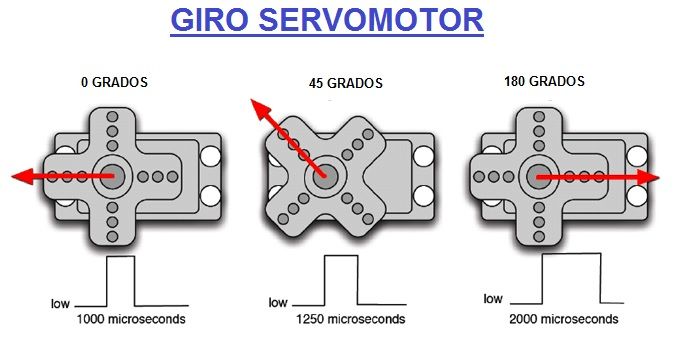
Las señales de PWM requeridas para que el circuito de control electrónico son similares para la mayoría de los modelos de servo. Esta señal tiene la forma de una onda cuadrada. Dependiendo del ancho del pulso, el motor adoptará una posición fija.
